위성 신호가 끊긴 항공기, 지형 영상으로 위치 찾는다…ETRI 코엑스 전시
11월 3~5일 코엑스 D홀에서 ETRI가 항공영상으로 위치를 찾는 기술과 무인 순찰 장비 등을 전시한다. 대전 신성동을 재현한 연구 화면을 보면 같은 자리에서도 카메라 다섯 대에 서로 다른 지형이 잡힌다.
아파트 사이를 나는 항공기가 위성 신호를 놓쳤다. 카메라로 내려다본 지붕과 도로만으로 지도 위의 제자리를 찾을 수 있을까. 한국전자통신연구원(ETRI)이 11월 3일부터 5일까지 서울 코엑스에서 열리는 AIoT 국제전시회에 내놓은 기술 중 하나가 이 문제를 다룬다. 연구원은 개막 전날 항공기 위치추정과 무인 순찰, 로봇 행동 학습을 포함한 출품 기술 아홉 종을 공개했다.
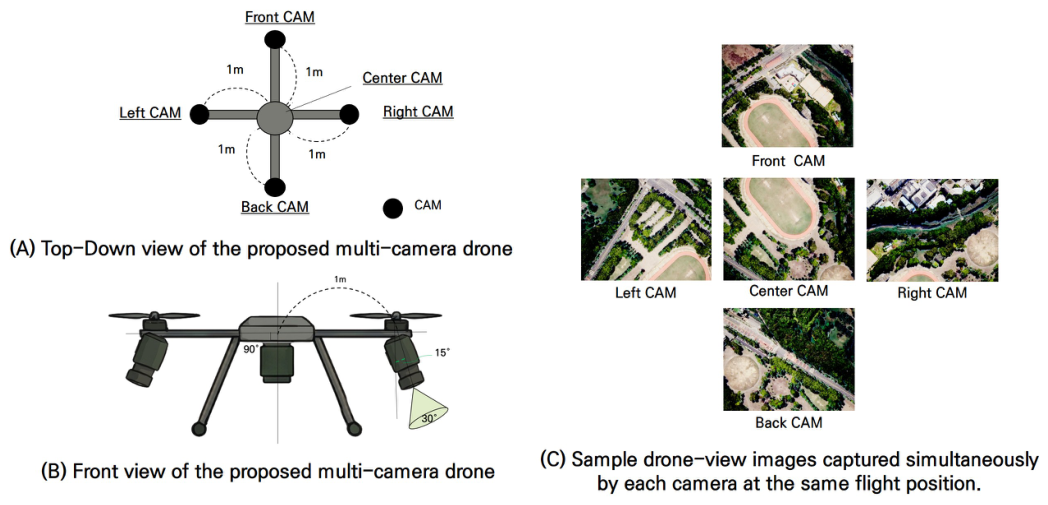
다섯 장면 가운데 정중앙에 운동장이 보인다. 같은 자리에서 왼쪽으로 비스듬히 보면 건물과 도로가 더 들어오고, 뒤쪽 카메라에는 운동장 바깥 나무가 잡힌다. 한밭대와 ETRI 연구진이 6월 발표한 ‘코심 지엘(KoSim-GL)’ 논문 속 장면이다. 대전 신성동을 재현한 모의 비행에서 가상 카메라 다섯 대가 같은 순간을 각기 다른 방향으로 찍었다. 논문에는 이번 전시 기술을 담당한 장인성 연구원도 참여했다.
위성항법시스템(GNSS) 수신 상태가 좋으면 항공기는 신호에서 좌표를 구할 수 있다. 수신이 어려운 구간을 지날 때 ETRI가 쓰려는 단서는 영상 안의 물체와 그 주변에 나타나는 모양이다. 카메라에서 찾은 특징을 위치가 알려진 공간정보와 맞춰 보면 비슷한 지점을 좁혀 갈 수 있다. 전시 기술 설명서에는 실제 비행으로 대량 확보하기 어려운 학습 영상을 가상의 도시에서 만드는 과정도 포함돼 있다.
아래만 본 카메라와 다섯 방향을 본 카메라
운동장 한복판이나 숲처럼 비슷한 무늬가 반복되는 곳에서는 정면 아래만 보면 후보지가 여러 군데 남는다. 코심 지엘에서 가운데 카메라는 지면을 똑바로 내려다보고 나머지 네 대는 수직 방향에서 15도씩 기울어져 있다. 그 덕분에 나무 사이 도로가 어느 쪽으로 꺾이는지, 옆 건물이 얼마나 가까운지처럼 한 장에서는 빠지는 단서도 남길 수 있다.
연구진은 대전 신성동에 가상의 비행 경로 다섯 개를 잡고 100m부터 600m까지 고도를 바꿨다. 이렇게 얻은 드론 시점 영상은 245만여 장이고, 위치를 대조할 위성영상은 1,704장이다. 같은 건물도 낮게 날 때는 지붕이 화면 대부분을 채우고, 고도를 올리면 주변 도로와 다른 건물까지 들어온다. 모델은 보는 높이와 방향이 달라진 두 영상에서 같은 장소를 골라야 한다.
논문에서 FSRA라는 모델이 첫 번째 후보로 맞는 장소를 고른 비율은 아래쪽 영상만 썼을 때 44.08%, 다섯 방향을 함께 썼을 때 65.37%였다. 연구진이 비교한 열 가지 모델 가운데 하나의 결과다. 이 숫자는 대전 모의 비행 자료에서 위성영상 후보를 고른 성적이다. 전시 항공기가 실제 비행 중 좌표를 몇 미터 오차로 구하는지는 연구원이 이번 출품 자료에서 밝히지 않았다.
순찰 장비의 카메라는 관제실에서도 돌릴 수 있다
같은 부스의 지상 무인 장비는 풀어야 할 문제가 다르다. 순찰 구역에 사람이나 차량이 들어왔을 때 관제실에서 어느 지점의 영상인지 바로 볼 수 있어야 한다. ETRI 장비에는 가시광선·적외선 카메라와 레이저로 주변 물체까지의 거리를 재는 3차원 라이다가 실린다. 탐지한 물체의 위치와 현장 영상을 관제 화면에 함께 띄운다. 주변을 계속 훑는 센서와 특정 대상을 확대해 보는 카메라가 한 장비에 달린 셈이다.
담당자는 지도에서 이동 지점을 지정해 순찰을 맡기고, 필요할 때 수동 조종으로 넘어가 카메라의 방향과 배율을 바꿀 수 있다. 연구원은 이 방식의 적용처로 비행장과 항만, 발전소·변전소를 들었다. 로봇이 어떻게 움직일지 배우도록 자료를 만드는 ‘로지허브(Roji-Hub)’도 함께 소개한다. 이쪽은 공장이나 물류 현장의 로봇 동작을 수집하고 학습에 쓸 기록을 선별하는 기술이다.
ETRI는 B131, 신제품 발표회는 D홀 안 세미나실
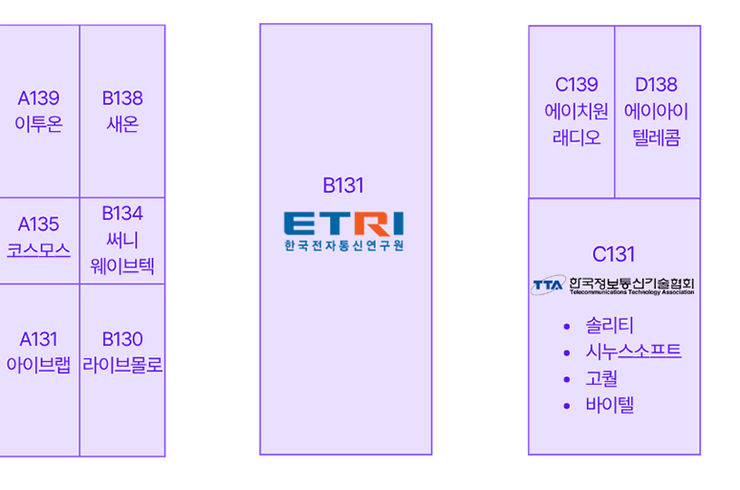
전시장은 코엑스 3층 D홀이다. 배치도에서 연구원 이름 위에 적힌 부스 번호는 B131이다. 바로 옆 통로 건너 한국정보통신기술협회 부스는 끝 숫자가 같은 C131이라 앞 글자까지 봐야 한다. ETRI 부스 한 곳에서 아홉 기술을 소개하며, 첫날 오후에는 전시장 안 세미나실에서 참가 기업들이 각자 개발한 제품을 설명하는 별도 프로그램도 열린다.
3일 신제품 발표회는 오후 1시 30분부터 4시까지다. 협회 프로그램에는 오후 2시 30분 전기화재 예방 시스템, 2시 45분 소음 속에서 목소리를 알아듣기 위한 음성 전처리 기술, 3시 30분 산업 현장을 도는 위험 탐지 순찰 로봇이 차례로 잡혀 있다. 마지막 로봇 발표는 기업 이지에이아이의 순서다. ETRI 무인 장비와 이름이 비슷해도 발표자와 장소가 다르다.
관람 시간은 오전 10시부터 오후 5시까지다. 협회의 온라인 무료 사전등록은 11월 2일 오후 6시에 끝났고 현장 등록은 1만 원이다. 대학생과 대학원생은 마지막 날인 5일 목요일에만 관람할 수 있다. 고등학생 이하는 입장이 제한된다.